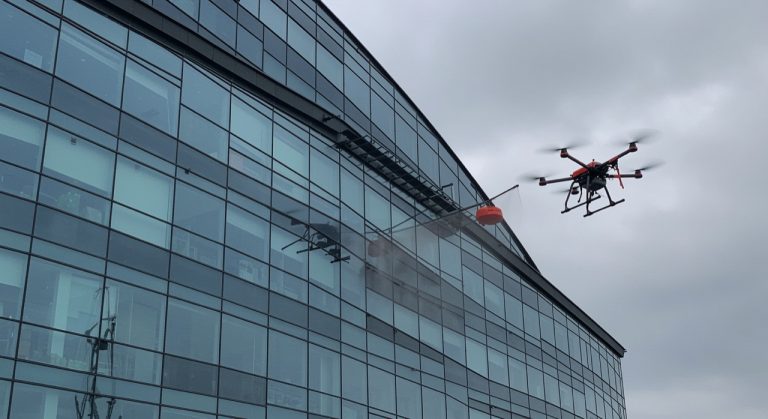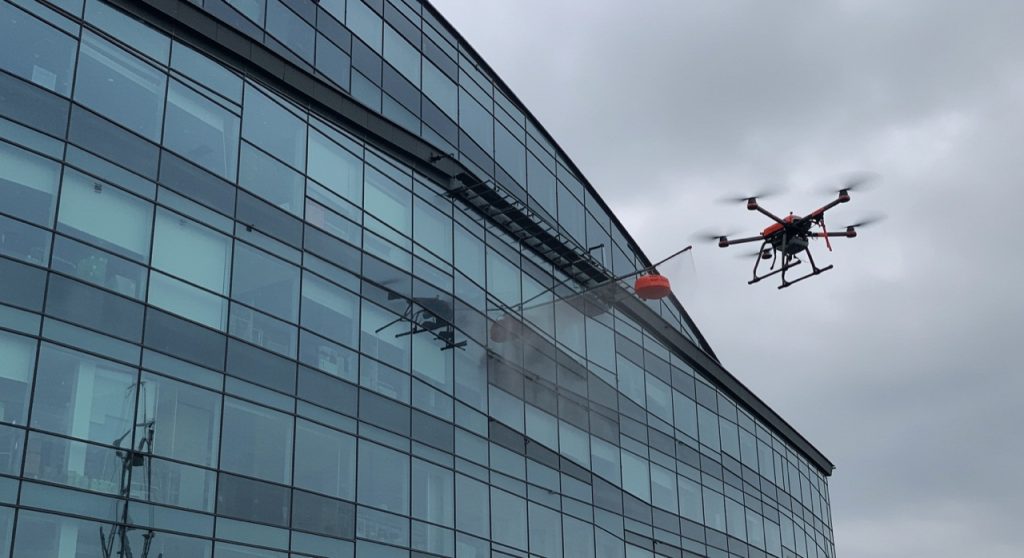
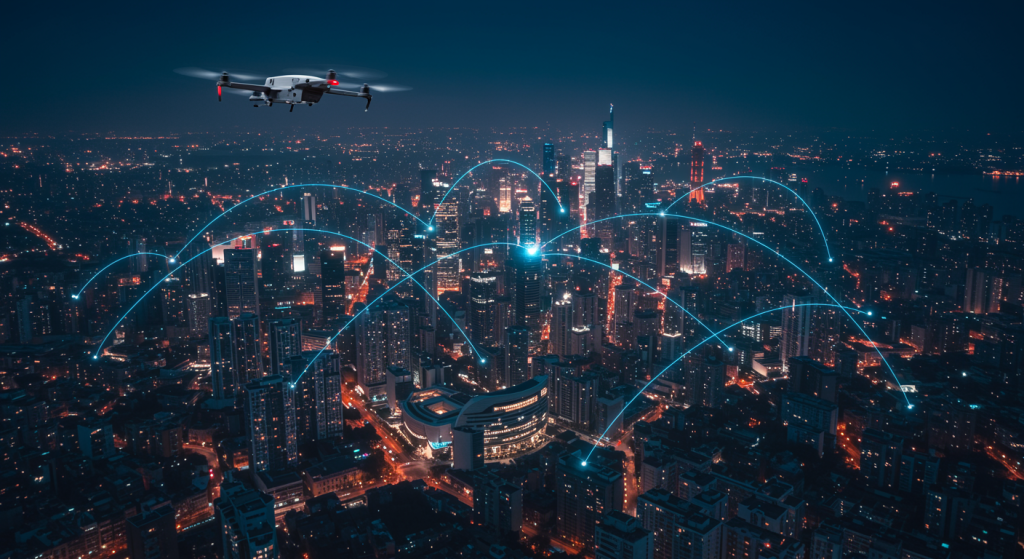
כשיש לנקות גג של 5,000 מר בתוך שמונה שעות, רחפן בודד לא מספיק. ניהול ריבוי-רחפן (Multi-UAV) מאפשר לפרוס מספר כלי טיס על אותו מגרש עם תיאום מסלולים אוטומטי. נסביר את האלגוריתם, מה מונע התנגשויות, ואיך כל זה עובד בפועל.
ה-RTK (Real Time Kinematic) הוא הבסיס לכל עבודה מדויקת בשדה. בעוד GPS רגיל נותן דיוק של 3-5 מטרים, RTK מביא את הדיוק לסנטימטרים בודדים – בזמן אמת. כשמדובר בריבוי רחפנים שפועלים בו-זמנית, זה ההבדל בין עבודה מסודרת לבין כאוס.
ריבוי נתיב RTK שינה לנו את כללי המשחק בשטח. היכולת להפעיל כמה רחפנים בו-זמנית, עם דיוק תלת-מימדי של סנטימטרים - זה לא פשוט יתרון תחרותי, זה תנאי בסיסי לכל פרויקט רציני.
תיאום מסלולים בין מספר רחפנים הוא אתגר תכנותי לא פשוט. כל כלי טיס צריך לדעת את מיקומו המדויק ואת מיקומי האחרים בכל רגע נתון. האלגוריתמים שפותחו לצורך זה מבוססים על חלוקת הגג לאזורים, תזמון מסלולים כדי למנוע חפיפות, ותקשורת בזמן אמת בין הרחפנים לתחנת הבקרה.
בשטח, הפרוטוקול עובד כך: כל רחפן מדווח על מיקומו ב-10 עדכונים לשנייה. אם שני רחפנים מתקרבים מעבר לסף הבטיחות, המערכת מתאמת מסלולים אוטומטית ומאפשרת לכל אחד לסיים את המשימה שלו בלי הפרעה.
הלקוחות לא רוצים לשמוע על טכנולוגיה. הם רוצים תוצאות. RTK מאפשר לנו לתת להם גיאופנס, כיסוי מדויק ועמידה בתכנית - בכל יום, בכל אתר.
היתרון הגדול של ריבוי-נתיב RTK הוא לא רק המהירות – אלא גם הדיוק. כשארבעה רחפנים עובדים ביחד ועל אחד לא להתייחס לאחרים – מפסידים את כל ה-redundancy. הטכנולוגיה מאפשרת גמישות מלאה: אם אחד הרחפנים נפסל, שלושת האחרים ממשיכים ומשלימים את המשימה.
בסיכום: ריבוי-נתיב RTK הוא לא עתיד – הוא ההווה של תעשיית הרחפנים המסחרית. אנחנו ב-E-Drone עובדים עם טכנולוגיה זו יומיומית, ומוצאים פתרונות חדשים בכל פרויקט.